哈尔滨理工大学自动化学院
研究生指导教师简介
| 姓 名 | 王海滨 | 性 别 | 男 |
出生年月 | 1990年6月 | 导师类别 | 博导/ 硕导 | |
技术职称 | 副教授 | 任职部门 | 机器人工程系 | |
E_mail | wanghb@hrbust.edu.cn | |||
电 话 | 15244682900 | |||
教育经历 2008.09-2012.06,东北林业大学,自动化,学士 2012.09-2015.07,东北林业大学,控制理论与控制工程,硕士 2017.09-2021.12,哈尔滨工程大学,控制科学与工程,博士 2020.01-2021.01,新加坡国立大学(QS : No.8),工学院,联培博士 | ||||
工作经历 2015.07-2017.08,国家电网许继集团哈尔滨电工仪表研究所,工程师 2022.05-2024.08,哈尔滨理工大学自动化学院,讲师 2022.06-至今,哈尔滨理工大学自动化学院,硕士生导师 2024.04-至今,哈尔滨理工大学自动化学院,机器人工程系党支部书记 2024.09-至今,哈尔滨理工大学自动化学院,副教授 2026.07-至今,哈尔滨理工大学理学院,博士生导师 | ||||
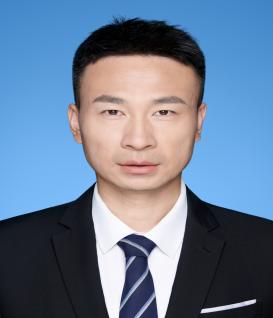
研究领域及方向 1. 研究领域(学科):船舶运动控制,智能系统协同控制. 2. 主要研究方向:自适应控制,预设性能控制,事件触发控制,多智能体编队控制等. 3. 个人简介: 王海滨,工学博士,现为自动化学院机器人工程系党支部书记、博士生/硕士生导师。主要从事动力定位船预设性能控制、智能无人艇编队控制以及路径规划等理论的相关研究。目前正主持国家自然科学基金青年项目1项、黑龙江省自然科学基金联合引导项目1项、中国博士后基金面上项目1项、黑龙江省普通高校基本科研业务费科研基金1项、山东省博士后创新项目1项,参与国家自然科学基金面上项目2项。已在 Ocean Engineering、International Journal of Control、IEEE Transactions on Circuits and Systems II: Express Briefs以及控制理论与应用等权威核心期刊上发表学术论文30余篇,其中SCI收录10多篇,授权发明专利3项。现担任中国自动化学会青年委员会委员、黑龙江省自动化学会高级会员、哈尔滨惯性学会会员、海军航空大学学报青年编委,曾前往新加坡国立大学作为联培博士访学一年。 | ||||
科研项目
[1]国家自然科学基金青年项目,深海环境下无人动力定位船的多约束规划与保性能控制研究,30万元,负责人主持,2024.01-2026.1 [2]中国博士后基金面上项目,多约束下无人气垫船的路径规划与安全控制研究,8万元,负责人主持,2024.1-2026.01 [3]黑龙江省自然科学基金联合引导项目,基于事件触发机制的动力定位船轨迹跟踪与协同控制研究,10万元,负责人主持,2023.07-2026.07 [4]黑龙江省高校基础科研业务费项目,动力定位船事件触发协同控制研究,20万元,负责人主持,2022.10-2025.10 [5]山东省博士后创新项目专项,多约束下动力定位船轨迹跟踪与协同控制研究,3万元,负责人主持,2023.10-2025.10 [6]国家自然科学基金面上项目,全天候绿色安全的深海平台锚泊辅助动力定位技术研究,58万元,骨干成员参与,2019.01-2022.12 [7]国家自然科学基金面上项目,海上特种作业无人艇的强鲁棒性动力定位控制方法研究,55万元,骨干成员参与,2024.01-2027.12 | ||||
代表性科研论文 [1]Haibin Wang, Wenbo Xie, Peng Wang, Shuzhi Sam Ge. Prescribed performance control for dynamic positioning vessels with a dynamic event-triggered mechanism. Ocean Engineering, 2023, 281: 114878.(SCI论文) [2]Haibin Wang, Mingyang Li, Chengxi Zhang, Xiaodong Shao. Event-based prescribed performance control for dynamic positioning vessels.IEEE Transactions on Circuits and Systems II: Express Briefs, 2021, 68(7): 2548-2552. (SCI论文) [3]Haibin Wang, Bo You, Peng Wang, Wenbo Xie. Balanced prescribed-distance guidance with impact angle constraint and input saturation. Journal of the Franklin Institute-engineering and Applied Mathematics, 2024, 361(4): 106640. (SCI论文) [4]Haibin Wang, Yuanhui Wang, Ziyin Chen, Xiaole Wang. Cascade-based tracking control for dynamic positioning vessels under unknown sea loads. International Journal of Control, 2023, 96(7): 1846-1858. (SCI论文) [5]Haibin Wang, Peng Wang. Reference-trajectory-planner-based integrated guidance and control under input saturation and impact angle constraint. Transactions of the Institute of Measurement and Control, 2022, 45(1): 133-145. (SCI论文) [6]Yuanhui Wang, Haibin Wang*, Mingyang Li, Duansong Wang, Mingyu Fu. Adaptive fuzzy controller design for dynamic positioning ship integrating prescribed performance. Ocean Engineering, 2021, 219: 107956. (SCI论文) [7]Yuanhui Wang, Haibin Wang*, Mingyu Fu. Prescribed performance trajectory tracking control of dynamic positioning ship under input saturation. Transactions of the Institute of Measurement and Control, 2022, 44(1): 30-39. (SCI论文) [8]Peng Wang, Xiaodong Shao, Haibin Wang, et al. Delay/Disturbance-Tolerant Finite-Time Stabilization for Linear Systems: Inverse-Optimal Implicit-Lyapunov- Function Approach. IEEE Transactions on Automatic Control, 2025, 70: 8462-8469. (SCI论文) [9]Haiyan Tong, Xuelian Fu, Haibin Wang, et al. Global finite-time guidance algorithm and constrained formation control using novel nonlinear mapping function for underactuated multiple unmanned surface vehicles. Ocean Engineering, 2024, 293: 116756. (SCI论文) [10]Liang Xiaoling, Wang Haibin, Zhang Yuexin. Adaptive nonsingular terminal sliding mode control for rehabilitation robots. Computers and Electrical Engineering, 2022, 99: 107718. (SCI论文) [11]Li Mingyang, Xu Jiao, Xie Wenbo, Wang Haibin. Finite-time composite learning control for trajectory tracking of dynamic positioning vessels. Ocean Engineering, 2022, 262: 112288. (SCI论文) [12]Wang Yuanhui, Wang Haibin, Fu Mingyu. Adaptive Trajectory Tracking Control of Dynamic Positioning Vessels With Guaranteed Performance. 2018 IEEE International Conference on Information and Automation (ICIA). IEEE, 2018. (EI 论文) [13]Wang Yuanhui, Wang Haibin, Zhang Xiaoyun, Li Jingjing. Prescribed Performance Control for Dynamic Positioning Vessels Based on Adaptive Second-order Fast Nonsingular Terminal Sliding Mode. 2021 IEEE 7th International Conference on Control Science and Systems Engineering, ICCSSE, 2021. (EI 论文) [14]王海滨,李亚妹, 谢文博, 李鸣阳. 基于复合博弈的多无人船分层协同对接导航方法研究,仪器仪表学报,2026, 47(04):168-179. (EI论文) [15]王元慧, 王海滨,张晓云. 动力定位船轨迹跟踪鲁棒自适应容错控制,控制理论与应用,2021,38(02):1-14. (EI论文) [16]王元慧, 王海滨, 付明玉. 性能函数约束下的动力定位船轨迹跟踪控制,哈尔滨工程大学学报,2019, 40(10): 1703-1708. (EI论文) | ||||
代表性专利、专著 [1]王海滨, 赵锐, 尤波, 谢文博, 李鸣阳, 孙明晓, 栾添添. 一种基于动态事件触发的动力定位船轨迹跟踪控制方法. 授权号: ZL202211434409.5 (发明专利) [2]王海滨, 谢文博, 王鹏, 李鸣阳, 尤波, 刘洋, 张竞妍, 冯世杰. 一种基于人工势函数的无人水面船编队容错控制方法. 授权号: ZL202311838227.9 (发明专利) [3]王元慧, 王海滨, 张晓云, 王成龙, 赵博, 赵大威, 王晓乐, 张潇月. 一种基于指令约束的无人水面艇航迹跟踪固定时间控制方法. 授权号: ZL201910615393.X (发明专利) [4]李鸣阳, 刘洋, 王海滨, 谢文博, 栾添添. 基于固定时间扩张状态观测器的多无人艇编队控制方法. 授权号: ZL202311201262.X (发明专利) [5]佟海艳, 付雪莲, 刘彩云, 王海滨. 一种基于三角函数型映射的无人船路径跟踪约束控制方法. 授权号: ZL202211329526.5 (发明专利) [6]李鸣阳, 王海滨, 高双.一种船舶动力定位设备用散热装置, 2019-5-17,中国,ZL201821751183.0 (实用新型专利) | ||||
科研获奖 | ||||
社会、学会及学术兼职 1.现担任中国自动化学会青年委员会委员、黑龙江省自动化学会高级会员、哈尔滨惯性学会会员、海军航空大学学报青年编委等。 2.担任多个国际权威期刊的审稿人,包括Ocean Engineering、IEEE Transactions on Circuits and Systems II: Express Briefs、IEEE Transactions on Industrial Informatics、International Journal of Control、Journal of the Franklin Institute等。 | ||||
荣誉奖励 哈尔滨理工大学“十育人”先进个人;东北林业大学优秀毕业生;东北林业大学三好学生;国家电网优秀员工/学员; | ||||